CARTESIAN ROBOT
직교 로봇
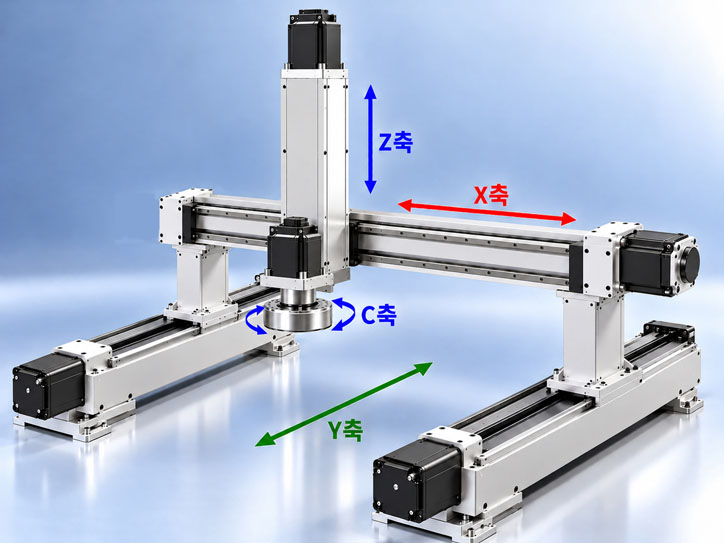
직선축을 활용한 부품 이송, 적재 및 자동화 작업에 적합한 구조입니다.
Raspberry Pi 5, LinuxCNC, EtherCAT을 결합한 개방형 로봇 제어 솔루션. 로봇 제작과 연구 개발에 필요한 컨트롤러, 맞춤형 설정, 기술지원을 제공합니다.
로봇의 작업 목적과 기구 구조에 맞춰 LinuxCNC 기반 제어 시스템을 구성합니다. 직교 및 일반형과 Z축 승강형 SCARA를 예시로 소개합니다.
직선축을 활용한 부품 이송, 적재 및 자동화 작업에 적합한 구조입니다.
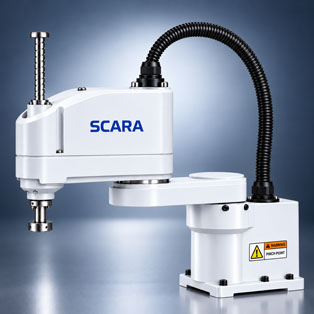
소형 부품의 빠른 Pick & Place, 조립, 검사 및 반복 이송 작업에 적합한 구조입니다.
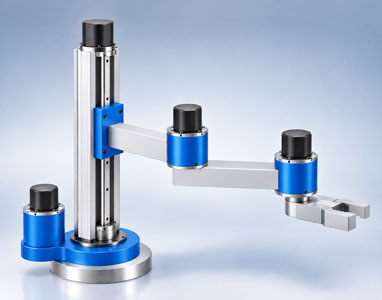
Arm 전체가 Z축을 따라 승강하는 구조로, 중형 부품 이송과 높이 변화가 큰 작업을 고려한 구성입니다.
※ 로봇 이미지는 기구 형태를 설명하기 위한 예시입니다. 공급 범위는 Raspberry Pi 5 컨트롤러, OS·LinuxCNC·맞춤형 로봇 설정 및 기술지원입니다. 적용 가능 하중과 속도는 실제 기구 설계에 따라 달라집니다.
로봇 제작업체와 연구 개발 조직이 자체 기구부에 맞춰 활용할 수 있도록 하드웨어, 소프트웨어 및 기술지원을 하나의 공급 범위로 구성합니다.
범용 모니터·터치스크린·키보드·마우스를 활용할 수 있는 컴팩트한 PC 기반 제어 환경.
Debian 13 기반 환경, LinuxCNC 및 로봇 기구학, I/O, 모션에 맞춘 설정 제공.
로봇 구조에 맞는 제어 구성, 티칭, 외부 장치 연동 및 전용 사용자 조작 화면 개발 지원.
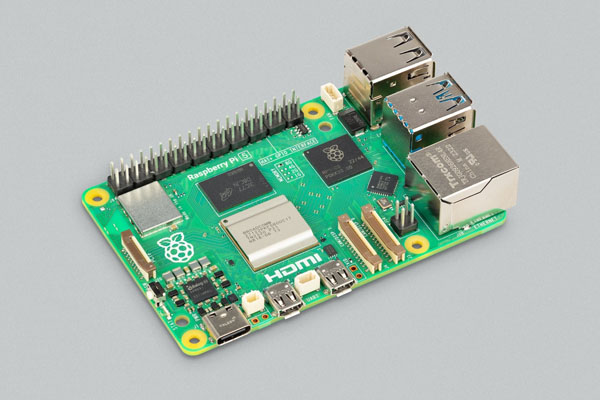
표준 하드웨어와 오픈소스 소프트웨어를 기반으로 시스템을 구성하여 목적에 맞는 로봇 제어 환경을 설계합니다.
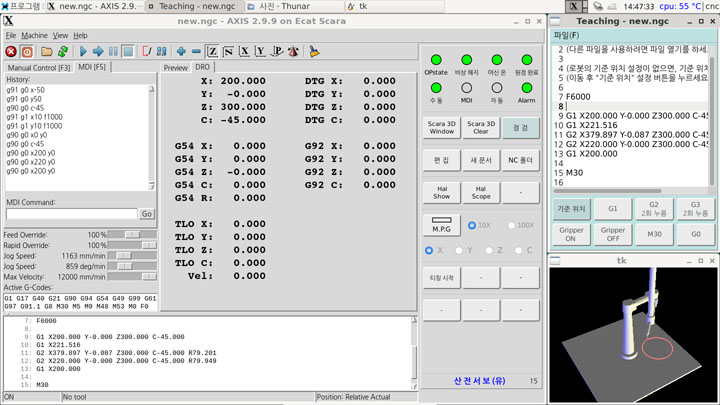
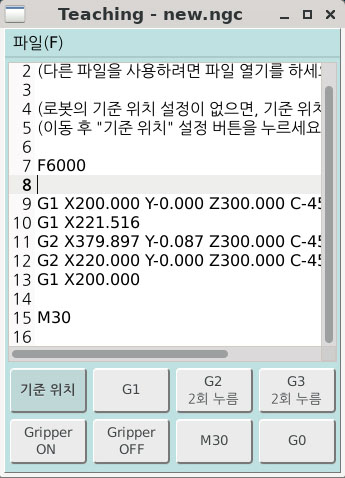
버튼으로 현재 위치와 모션 명령을 기록하고, 텍스트로 고급 명령을 직접 작성하는 하이브리드 로봇 티칭 방식.
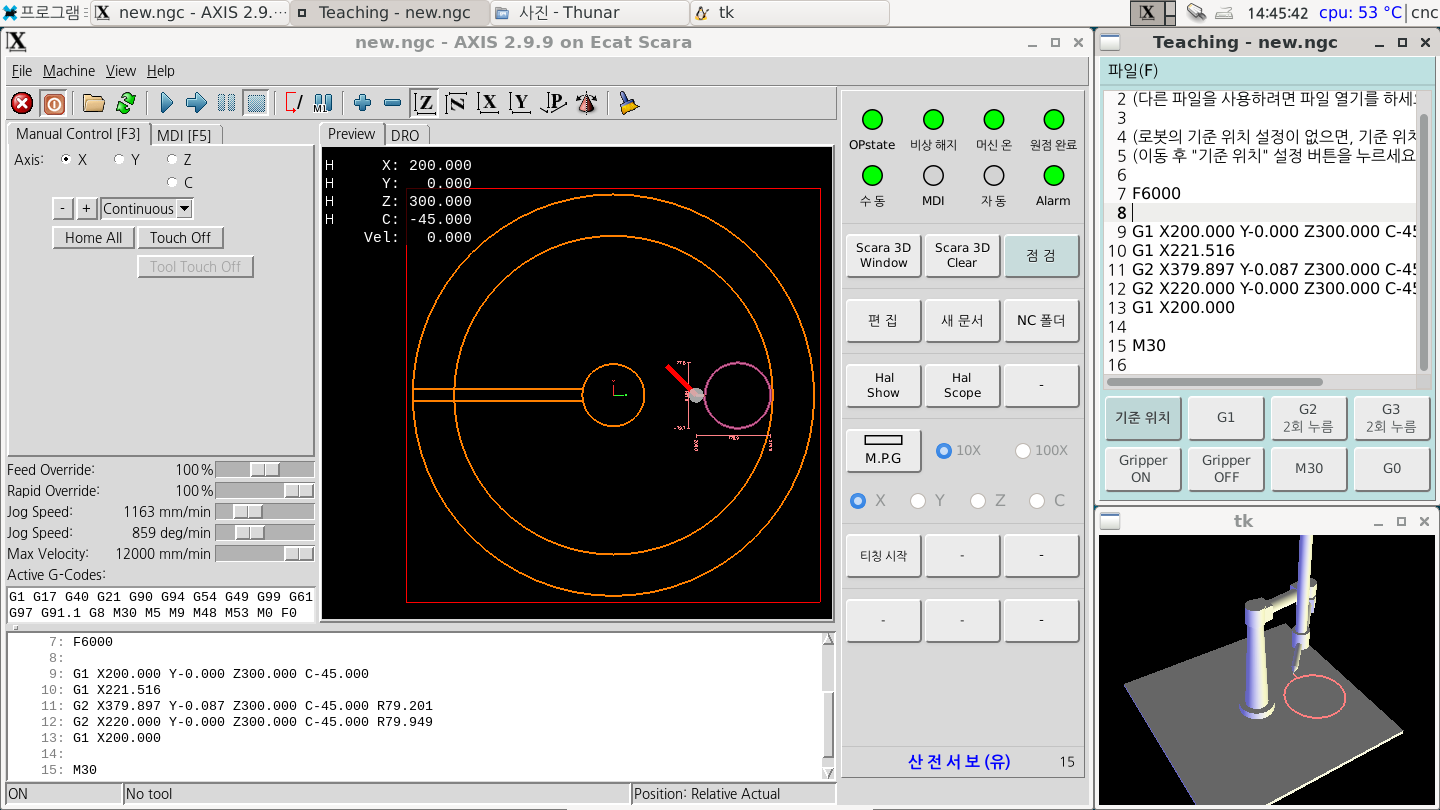
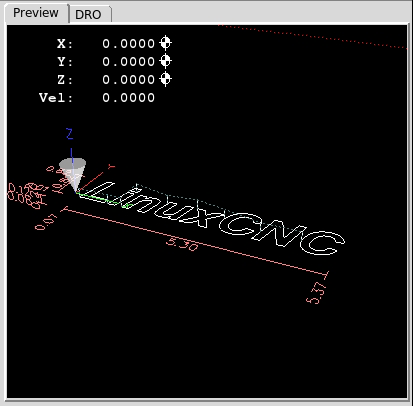
G코드 직접 편집, O코드 서브루틴·매크로 활용, LinuxCNC 프로그램 검사 및 경로 Preview를 지원하는 구성입니다.
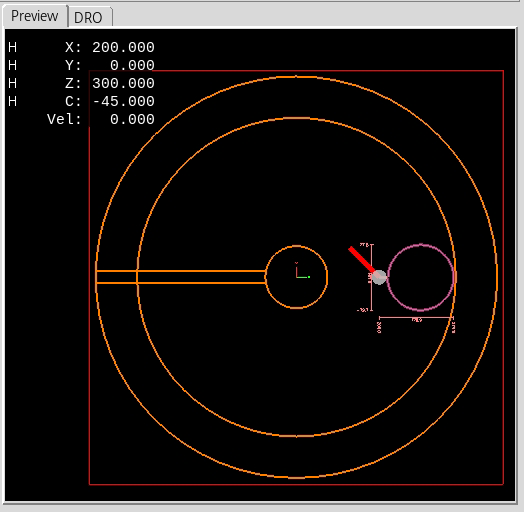
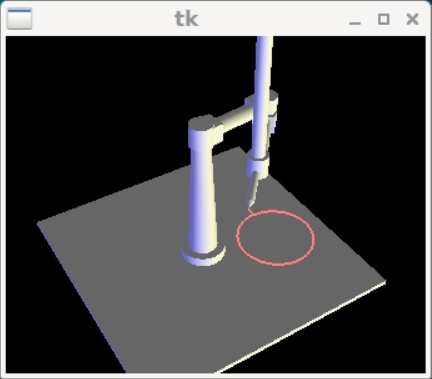
작업 영역 표시값은 로봇 기구학 제원과 별도로 INI 파일에서 설정합니다. 수동 티칭 중 설정된 소프트 리미트에 도달하면 이동 정지 및 AXIS 알림이 제공됩니다. 실제 장비 적용 시 자동 실행 경로, 간섭, 정지 성능은 별도 검증이 필요합니다.
정밀 모션부터 PLC 연동, 상태 모니터링, 사용자 조작 화면까지 목적에 맞춰 확장할 수 있습니다.
절대형 엔코더 피드백을 이용하는 서보 제어 및 호환 EtherCAT 스텝 모터 적용 가능. 실제 제어 모드와 PID 구성은 드라이브·설정에 따릅니다.
1ms 이하 servo-thread 설정을 목표로 구성 가능. 실제 안정적인 주기와 지터는 하드웨어, 드라이버, 부하 조건에서 검증합니다.
LinuxCNC의 XYZABCUVW 좌표계와 로봇 기구학을 활용한 다축 구성. 실제 동시 제어 축수는 구성에 따라 달라집니다.
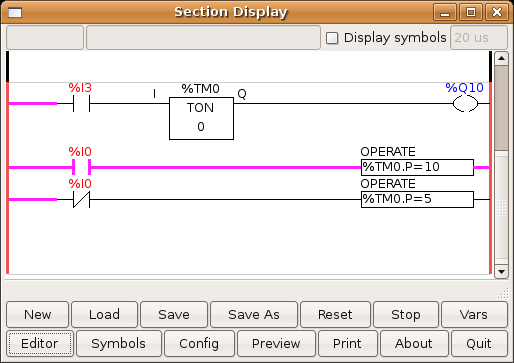
Beckhoff 계열 EtherCAT I/O, Modbus TCP/IP를 통한 외부 PLC 연동 등 자동화 라인 통합 지원.
M, T 코드 기반 그리퍼 교환 기능. S코드 활용 보조 모터 제어 등 맞춤형 제어 로직 구성.
한글 사용자 환경, Glade / Qt Designer 등을 활용한 전용 HMI 개발 및 기능 확장.
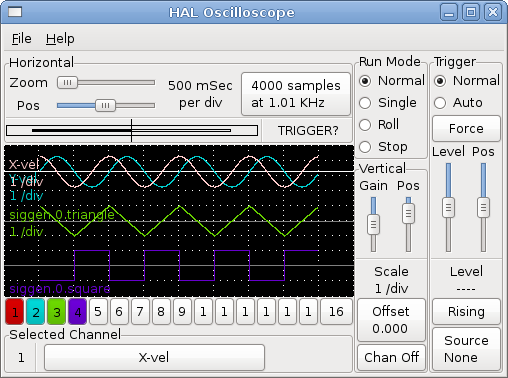
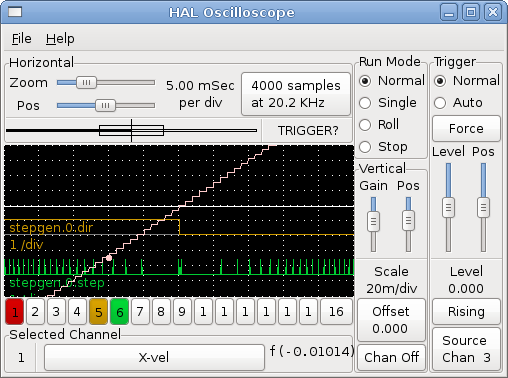
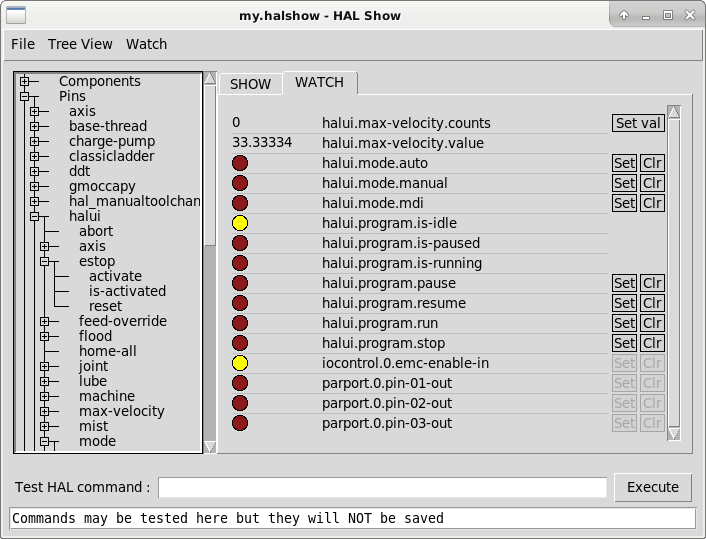
LinuxCNC의 HAL 기반 도구를 활용해 신호, 동작 상태 및 제어 흐름을 확인할 수 있습니다.
컨트롤러, 소프트웨어, 기술지원 공급 가능 시점을 로봇 종류별로 안내합니다.
XYZC 기반 이송/적재/자동화 장비용 맞춤형 제어 구성.
SCARA 기구학, Hybrid G-Code Teaching, 작업 영역 시각화 및 3D View.
전용 기구학과 응용 제어 환경 개발 및 공급 계획.
장기 프로젝트 형태로 요구사항 검토 및 기술지원 협의 가능.
LinuxCNC 등 오픈소스 구성요소는 해당 라이선스 조건에 따라 활용합니다. 소프트웨어 라이선스 비용과 별개로 컨트롤러, 설정 개발 및 기술지원은 유상 공급 대상입니다. 성능·호환성·지원 범위는 프로젝트 사양에 따라 협의합니다.
자체 로봇 기구부와 생산라인에 맞는 제어 시스템 구축.
로봇 기구학, 모션 제어, 알고리즘 연구 및 실험 플랫폼.
특수 이송·적재·검사 등 용도별 제어 기능 개발.
G코드에 익숙한 현장 인력이 활용하기 쉬운 가공물 이송 자동화.
로봇 종류, 축 구성, 모터·드라이브, I/O 및 필요한 티칭 기능을 기준으로 공급 범위를 협의합니다.